

Sep 11, 2026
CAZN | Connecteur code A M8 à 4 broches pour capteurs de déplacement
De la navigation autonome et de la localisation des cultures à la reconnaissance visuelle, en passant par la détection de maturité basée sur l'IA, le positionnement du bras robotique, la préhension flexible, la collecte sans dommage et le transport autonome, les robots de récolte de fruits et légumes nécessitent un système d'exploitation complet en boucle fermée. Ces machines doivent fonctionner en permanence dans des vergers ouverts et des serres humides, où la poussière, la rosée, les jus de fruits, les vibrations et les terrains accidentés créent des conditions exigeantes pour les connexions électriques. Les connecteurs circulaires industriels CAZN fournissent des solutions d'interconnexion d'alimentation et de signal très fiables sur l'ensemble du système de robot de récolte, contribuant ainsi à garantir un fonctionnement stable et continu dans des environnements agricoles exigeants.

Un robot de récolte de vergers repose sur un fonctionnement coordonné entre plusieurs sous-systèmes, et chaque étape dépend de connecteurs et d'interfaces électriques fiables.
L'unité de navigation et de positionnement du châssis doit recevoir des signaux en temps réel du GNSS, du LiDAR, de l'IMU, des encodeurs et des capteurs d'évitement d'obstacles. EtherCAT est utilisé pour le contrôle de mouvement en temps réel des servo-volants. Les connecteurs circulaires CAZN M12 couvrent plusieurs configurations de codage, notamment le codage A, D, X et L. Les connecteurs codés A sont utilisés pour les détecteurs de proximité et les signaux de capteurs analogiques ou numériques ; Les connecteurs codés D prennent en charge les communications Ethernet industrielles EtherCAT ; Les connecteurs à code L gèrent l'alimentation à courant élevé pour les systèmes d'asservissement du châssis. Les connecteurs circulaires miniatures M8 peuvent être utilisés pour les capteurs infrarouges et photoélectriques compacts d’évitement d’obstacles. Le verrouillage fileté et la protection IP67 aident à maintenir des connexions sécurisées sous la boue, les éclaboussures d'eau et les vibrations continues.
Sous-système de navigation et de positionnement du châssis
Composants : volants/moteurs d'entraînement, encodeurs de roue, LiDAR, IMU, positionnement GNSS, capteurs d'évitement d'obstacles, contrôleur de châssis
Connecteurs circulaires M12 — interface principale
Codé M12 A : commutateurs de proximité, IMU, encodeurs et divers signaux de capteurs numériques/analogiques
M12 codé D/X : Ethernet industriel tel qu'EtherCAT et PROFINET pour les communications servo du châssis en temps réel
M12 codé L : alimentation haute intensité pour servomoteurs de châssis
Connecteurs circulaires M8 : Capteurs d'évitement d'obstacles photoélectriques et infrarouges compacts, à faible encombrement et protection IP67
Interfaces de communication électrique : EtherCAT, Modbus-RTU, bus CAN (CANopen) et circuits de sécurité d'arrêt d'urgence
Interfaces d'alimentation : circuits d'alimentation 24 V CC ; les applications à haute puissance peuvent utiliser des connecteurs M12 ou M16 de puissance nominale, tandis que les ports de charge utilisent généralement des connecteurs d'aviation étanches à courant élevé

La détection visuelle et la reconnaissance de l’IA fonctionnent comme les « yeux et le cerveau » d’un robot de récolte. Les caméras de profondeur RVB-D, les caméras au bout du bras et l'éclairage auxiliaire capturent en continu des images du verger pour la reconnaissance des fruits et l'évaluation de la maturité basée sur l'IA. Les connecteurs codés X CAZN M12 prennent en charge les applications GigE Vision tout en permettant la transmission d'images Gigabit et la fourniture d'énergie PoE. Leur blindage à 360° aide à supprimer les interférences électromagnétiques générées par les moteurs du châssis, maintenant une transmission d'image stable et réduisant le risque d'erreurs de reconnaissance des fruits causées par la distorsion du signal.
Sous-système de détection de vision
Fonction : reconnaissance visuelle des cultures et détection de la maturité basée sur l'IA
Composants : caméras RVB, caméras de profondeur RVB-D, caméras à vue globale/extrémité de bras, cartes d'acquisition d'images et éclairage
Connecteurs
Codé M12 X : caméras industrielles GigE utilisant le protocole GigE Vision pour la transmission d'images et l'alimentation électrique PoE
Connecteurs USB 3.0 étanches : interfaces à montage sur carte ou de type câble pour caméras de profondeur compactes
M8 : signaux de déclenchement pour l'éclairage auxiliaire
Interfaces électriques : GigE Vision, USB 3.0, PoE Ethernet et signaux d'E/S de déclenchement de caméra

Pendant le mouvement du bras robotique, les servo-articulations, les capteurs de force et les encodeurs forment un système de contrôle de mouvement en boucle fermée qui nécessite une communication à faible latence et une alimentation fiable. Les connecteurs EtherCAT codés D CAZN M12 prennent en charge le contrôle multi-axes synchronisé, tandis que les connecteurs codés A collectent des signaux de retour de force conjoints. Les connecteurs d'alimentation M16 fournissent une alimentation à courant élevé pour les systèmes d'asservissement. Des interfaces de sécurité à double canal peuvent être utilisées pour les circuits d'arrêt d'urgence afin de répondre aux exigences de sécurité des équipements et de maintenir un fonctionnement précis du bras robotique.
Contrôle du mouvement du bras robotique
Fonction : Positionnement et approche du bras robotique
Composants : bras robotique collaboratif à six axes, servomoteurs, encodeurs communs, capteurs de force
EtherCAT M12 codé D : communication par bus servo en temps réel
Codé M12 A : codeur commun et retour du capteur de contrôle de force
Connecteurs d'alimentation M12/M16 à courant élevé : Alimentation du servomoteur
Circuit de sécurité : interface de signal d'arrêt d'urgence à deux canaux via un circuit de relais de sécurité
Protocole de communication : EtherCAT est largement utilisé pour la communication en boucle fermée à faible latence entre le bras robotique et le contrôleur principal.

L'effecteur final interagit directement avec le fruit et constitue l'une des parties les plus exigeantes du robot. Les pinces flexibles, les mécanismes de coupe, les capteurs de pression et les caméras miniatures au bout du bras doivent fonctionner dans un espace limité tout en étant exposés à la rosée, aux jus de fruits et à la poussière. Les connecteurs circulaires miniatures CAZN M5 et les connecteurs compacts M8 offrent un petit facteur de forme adapté aux espaces d'effecteurs terminaux confinés. Des solutions CMS montées sur carte sont également disponibles pour les configurations compactes. Les connecteurs hybrides électro-pneumatiques peuvent intégrer la transmission du signal électrique et les tubes pneumatiques en une seule connexion, prenant en charge des opérations de préhension et de coupe flexibles tout en permettant un retour stable pour une récolte sans dommage.
Outillage de bout de bras
Fonction : préhension/coupe flexible, récolte sans dommages et collecte des fruits.
Composants : pinces flexibles, lames de coupe pneumatiques, têtes de récolte par aspiration, capteurs de pression, caméras miniatures en bout de bras
L'effecteur final est fortement exposé à la rosée, aux jus de fruits et à la poussière et nécessite donc un niveau de protection élevé.
Connecteurs M8 : capteurs effecteurs miniatures, capteurs à film de pression et petits signaux de déclenchement d'E/S
M12 Codé A : signaux d'asservissement de la pince et d'électrovanne pneumatique
Intégration pneumatique : Connecteurs hybrides électro-pneumatiques combinant connexions électriques et tubes pneumatiques
Interfaces : E/S numériques et signaux de retour de pression analogiques ; certains effecteurs terminaux compacts peuvent utiliser des connecteurs circulaires miniatures M5 pour les applications montées sur carte dans un espace limité
Système de transfert et de collecte
Les bandes transporteuses, les mécanismes de levage, les capteurs de positionnement des bacs à fruits et les actionneurs de déchargement utilisés pour le transfert et la collecte des fruits peuvent utiliser des connecteurs codés A CAZN M8/M12 pour les signaux de positionnement photoélectriques et le contrôle des actionneurs. Ces interfaces prennent en charge le transfert et la collecte automatisés des fruits. Le système de gestion de l'alimentation du contrôleur principal et de la batterie au lithium BMS peut utiliser des connecteurs d'alimentation à courant élevé CAZN M23 pour l'entrée d'alimentation principale, ainsi que des interfaces USB et Ethernet étanches pour la mise en service et la maintenance sur le terrain.
Système de transfert et de collecte
Composants : bandes transporteuses, mécanismes de levage, capteurs de positionnement des cellules à fruits, actionneurs de déchargement
M8/M12 Codé A : Capteurs de positionnement photoélectriques et détecteurs de proximité
Connecteurs d'alimentation M12 : Alimentation du moteur du convoyeur
Contrôle : Modbus ou bus CAN pour le contrôle du mécanisme
Contrôleur principal et gestion de l'alimentation
Pour un fonctionnement continu de longue durée, les robots agricoles nécessitent des connexions stables entre le contrôleur principal, le système de gestion de la batterie, le tableau de distribution d'énergie et les modules DC-DC.
Les interfaces de communication incluent EtherCAT, CAN et RS485 (Modbus-RTU).
Connecteurs d'alimentation
Batterie au lithium BMS : connecteurs d'aviation étanches à courant élevé tels que M23
Dérivations basse tension internes : connecteurs M12 codés en L pour la distribution d'énergie 24 V
Interfaces de mise en service : connecteurs USB et Ethernet étanches pour la maintenance sur le terrain et le dépannage
Applications typiques des robots de récolte
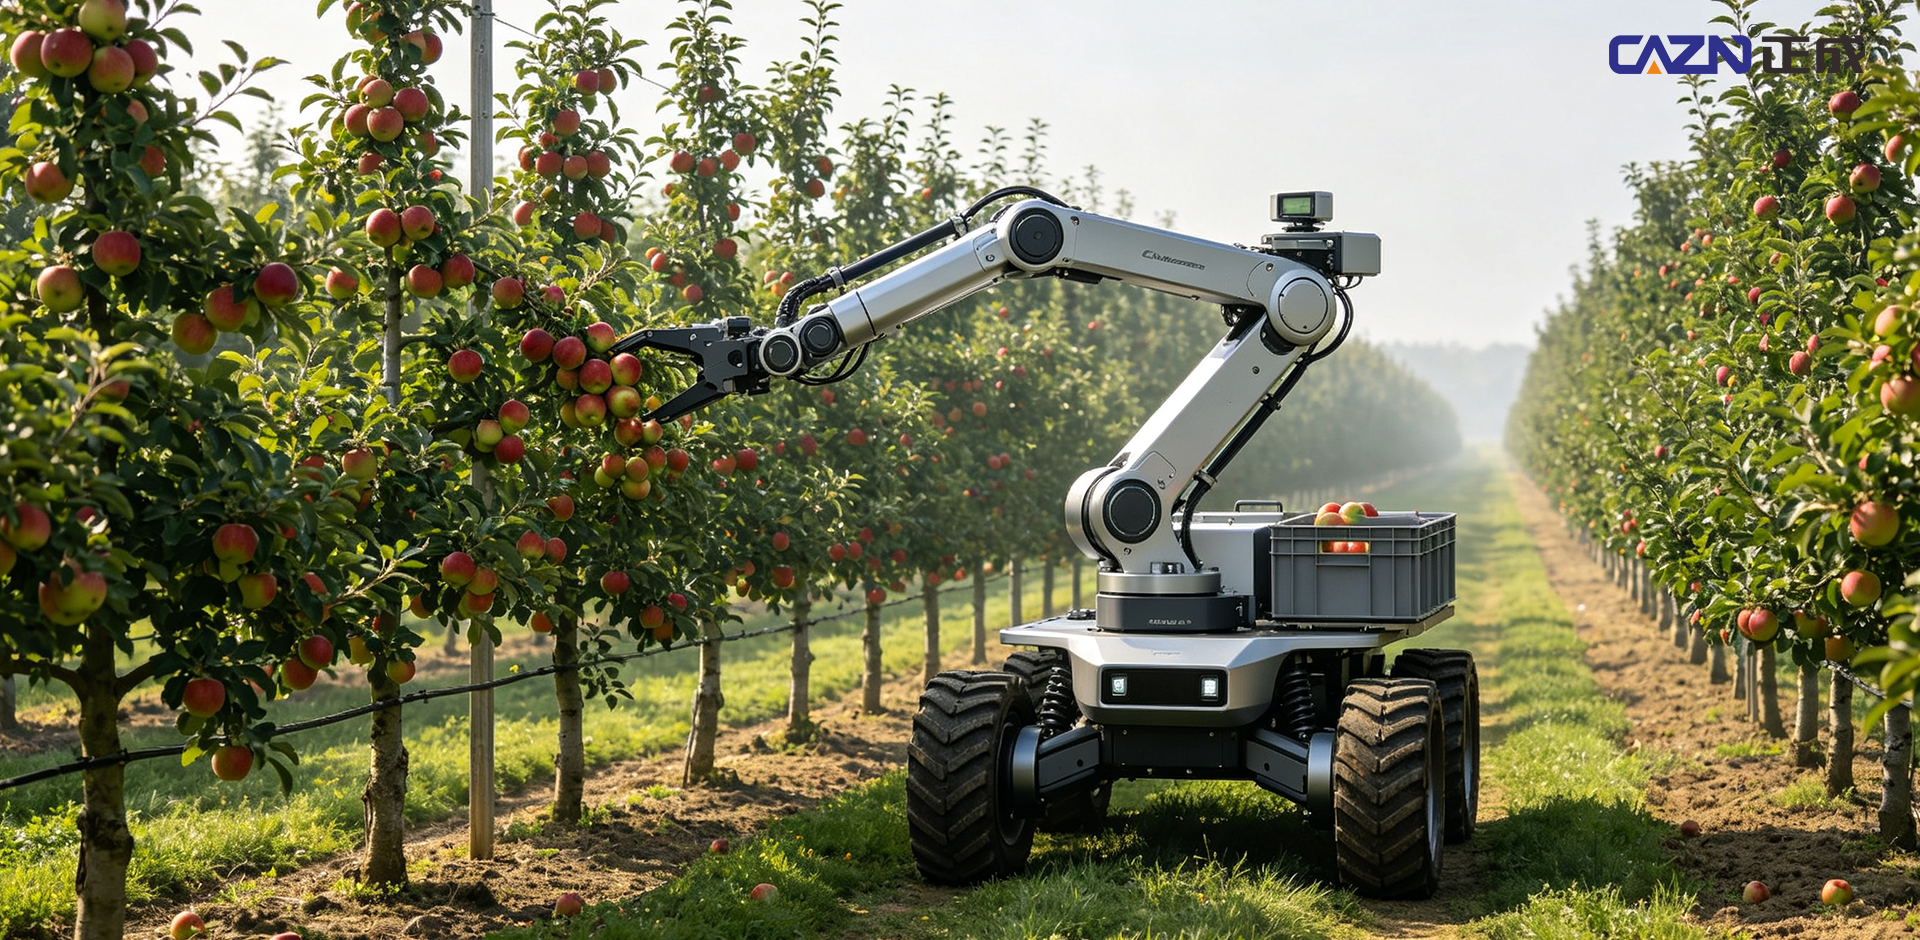
Cas 1 : Des « robots jumeaux » récoltant des pommes à Huangling, Shaanxi
Application : Un verger de pommiers nains standardisé de 500 mu utilisant des robots de récolte, des robots de transport et des robots d'inspection pour des opérations coordonnées et un flux de travail complet en boucle fermée.
Processus de fonctionnement : navigation autonome sur châssis → reconnaissance de la maturité des pommes basée sur le LiDAR et la vision → positionnement du bras robotique multi-axes → préhension et récolte flexibles → collecte et transport automatiques des bacs à fruits.
Défis liés à l’équipement : Les conditions des vergers en plein air exposent l’équipement à la boue, à l’eau, aux vibrations et à un fort ensoleillement. Les communications EtherCAT, la transmission d'images de caméras industrielles et les lignes électriques d'asservissement peuvent être affectées par les interférences électromagnétiques des moteurs. Plusieurs sous-systèmes, notamment le châssis, les bras robotiques et les effecteurs terminaux, nécessitent également de nombreux connecteurs circulaires à haute protection.
Exigences d'interconnexion : connecteurs de communication EtherCAT M12 codés D, connecteurs de vision GigE M12 codés X, connecteurs d'alimentation servo M12 codés L et connecteurs M8 pour capteurs effecteurs terminaux.
Les vibrations du verger, la rosée, la poussière et l’eau sont inévitables. Les connecteurs circulaires CAZN M12 combinent une protection IP67 et un blindage à 360° pour prendre en charge des communications stables dans les applications multi-robots, contribuant ainsi à réduire les interruptions de communication et les erreurs de reconnaissance lors des opérations continues de récolte des pommes.
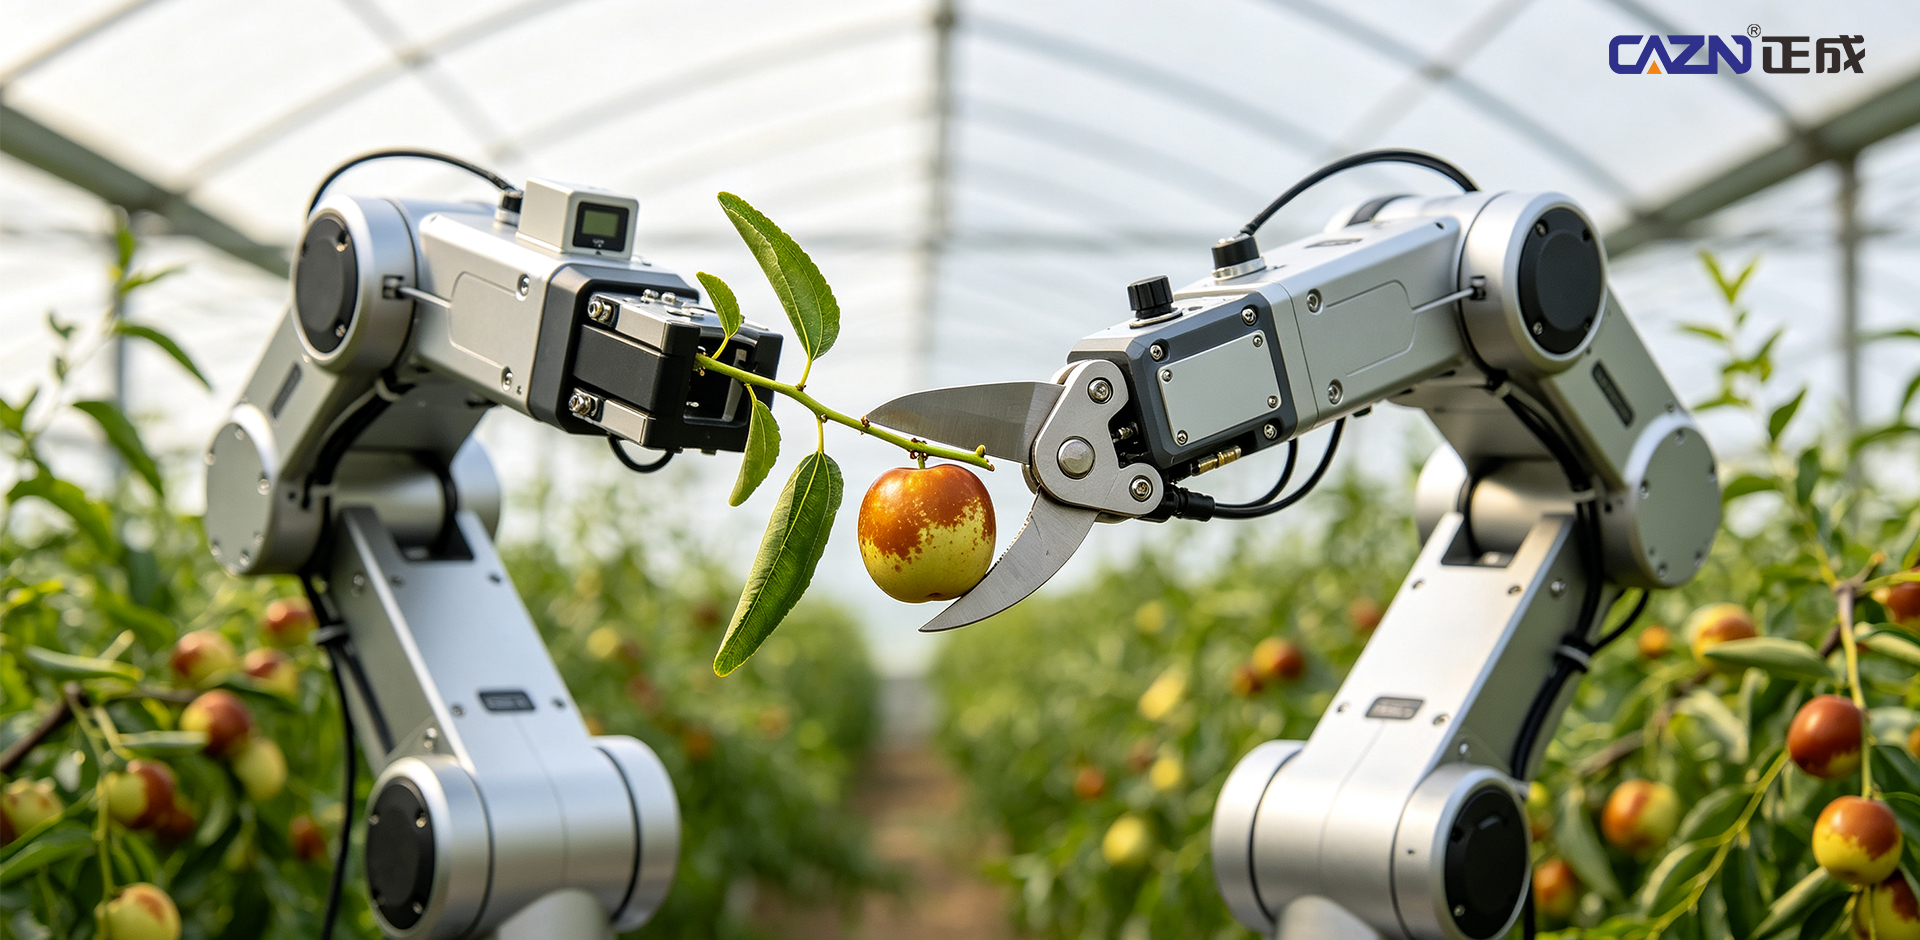
Cas 2 : Robot de récolte de jujubes d'hiver à double bras à Dali, Shaanxi
Application : Culture de jujubes d’hiver en rangées sous serre avec un espacement limité. Deux bras robotisés fonctionnent en parallèle pour la récolte et le classement, prenant en charge le fonctionnement multi-robots.
Processus de fonctionnement : le châssis à quatre roues directrices se déplace latéralement à travers des rangées étroites de serre → la vision IA identifie la maturité des jujubes d'hiver → deux bras robotisés récoltent simultanément → des pinces flexibles cueillent les fruits pendant que le calibrage est effectué → collecte automatique.
Défis liés à l’équipement : Une humidité élevée et des éclaboussures de jus de fruits sont courantes dans les serres. Les effecteurs terminaux ont un espace d'installation extrêmement limité et nécessitent de nombreux capteurs de pression miniatures et caméras au bout du bras.
Exigences d'interconnexion : connecteurs circulaires miniatures M5 et connecteurs M8 pour les capteurs effecteurs terminaux, avec connecteurs M12 codés A pour les signaux de retour de pression.
Dans les effecteurs terminaux de serre confinés, les connecteurs circulaires miniatures CAZN M5 et M8 offrent des solutions compactes et prennent en charge les configurations de montage sur carte CMS. Leur conception à verrouillage fileté et leur protection contre l'humidité et les jus de fruits aident à maintenir des signaux de capteur stables pour une récolte flexible et sans dommage.
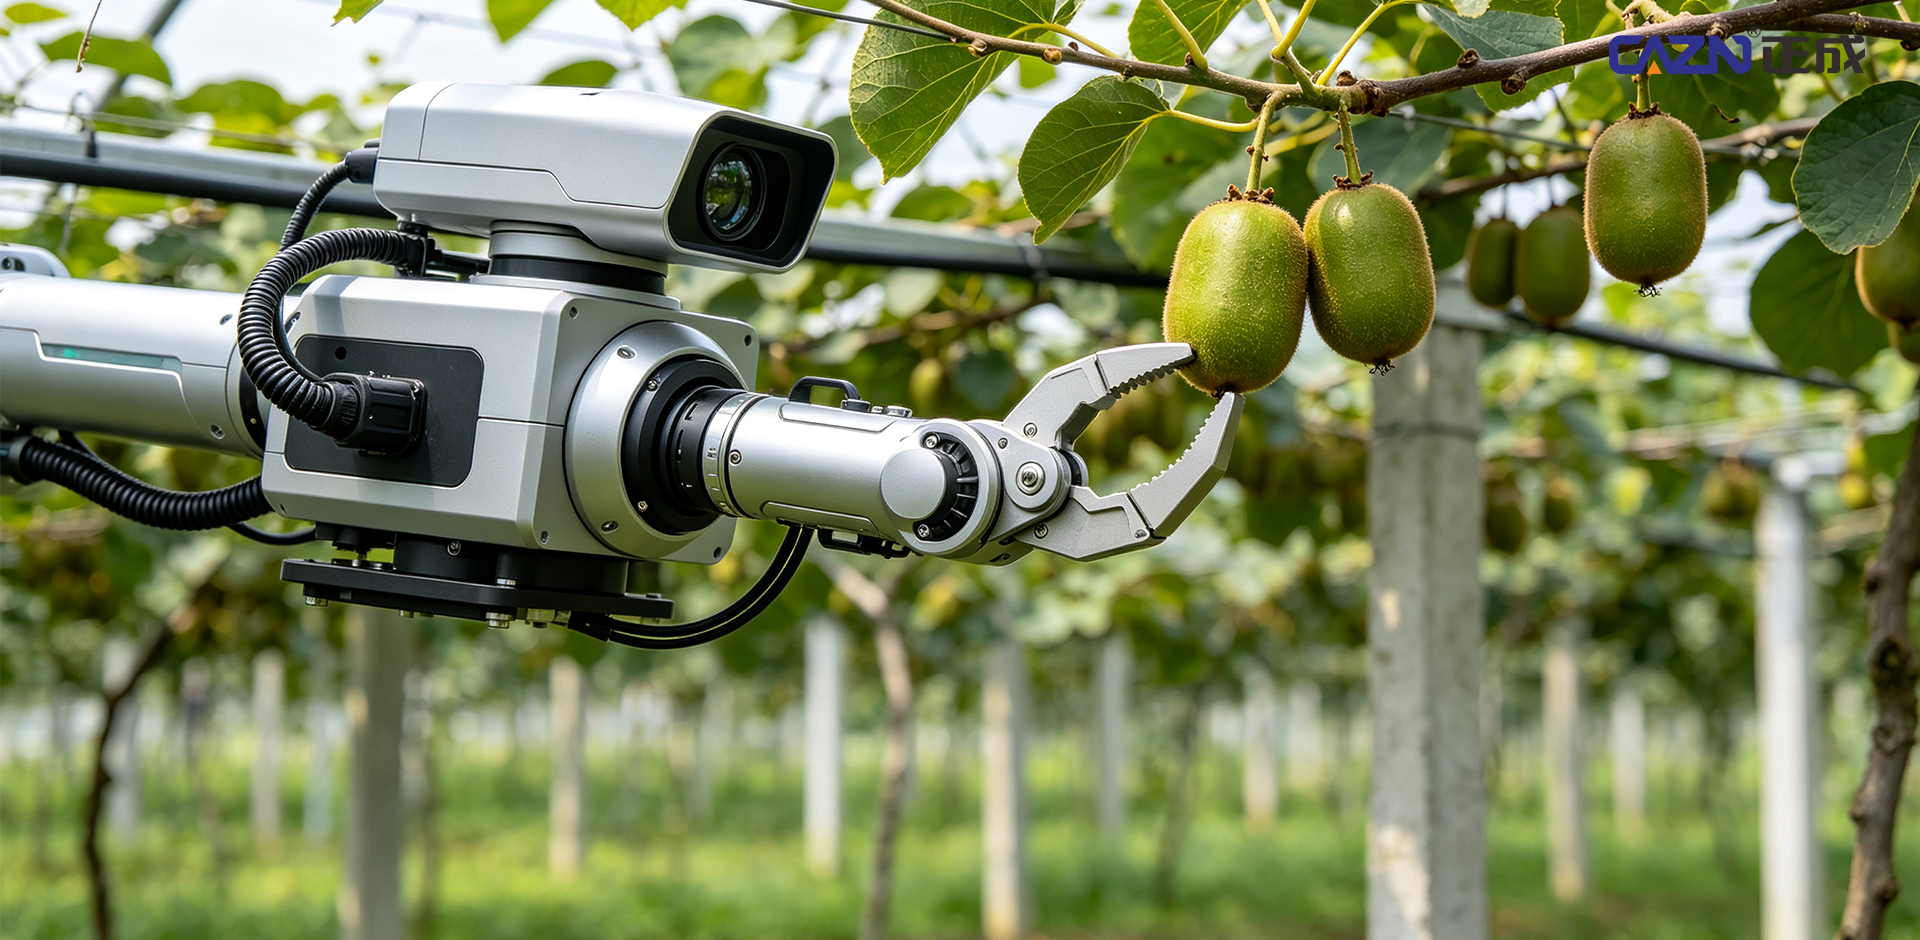
Cas 3 : Ferme intelligente de kiwis à Fenghuang, Hunan
Application : Plus de 20 000 mu de vergers de kiwis cultivés en treillis, avec un système agricole sans personnel couvrant l'inspection, la récolte, le transport et le tri des fruits.
Processus de fonctionnement : Un châssis de navigation autonome se déplace sous le treillis → des systèmes de vision identifient les fruits → des bras robotisés à plusieurs degrés de liberté coupent les tiges des fruits → les fruits récoltés sont automatiquement transférés vers des bacs de collecte → des robots de transport livrent les fruits à l'installation de tri.
Défis liés à l’équipement : Les vergers extérieurs restent humides pendant de longues périodes. Les vignes et le feuillage peuvent obstruer les équipements, tandis que les vibrations continues peuvent affecter les communications du bus et les signaux des capteurs.
Exigences d'interconnexion : connecteurs M12 codés A/D et connecteurs M16 pour les circuits de puissance.
Cas 4 : Prototype de récolte de raisins de cuve au Xinjiang
Application : Une plateforme de récolte sur chenilles fonctionne dans les vignobles en treillis en plein champ. Des bras robotisés coupent les tiges des raisins, tandis qu'un système d'aspiration d'air transfère les raisins dans des bacs de collecte.
Défis opérationnels : Des niveaux élevés de poussière dans les champs et de grandes différences de température nécessitent une navigation fiable du châssis et un contrôle coordonné du système de récolte. Les liens de communication doivent rester stables dans des conditions extérieures exigeantes.

Cas 5 : Robot de récolte de tomates à double bras à l'Université agricole de Nanjing
Application : Un robot de récolte à double bras fonctionne dans une serre à plusieurs travées pour la culture de tomates. Des effecteurs terminaux à aspiration sous vide sont utilisés pour la récolte, avec un temps de récolte d'un fruit unique de 5,2 secondes et un débit global d'environ 16 à 18 tomates par minute.
Défis liés à l'équipement : l'humidité élevée des serres, l'éclairage auxiliaire et les caméras de profondeur créent des conditions électriques complexes. La transmission d'images PoE peut être affectée par les interférences électromagnétiques des servomoteurs.
Exigences d'interconnexion : connecteurs de vision GigE M12 codés X et connecteurs M8 pour les signaux de déclenchement d'éclairage.

Cas 1 : Robot de récolte de pommes multi-bras FFRobotics, Israël
Application : Vergers de pommiers nains standardisés en forme de V en Europe et en Amérique du Nord, avec 12 ensembles de bras robotisés fonctionnant en parallèle pour la récolte commerciale de fruits à grande échelle.
Caractéristiques techniques : Plusieurs bras robotiques fonctionnent via une communication EtherCAT synchronisée, avec de nombreux servomoteurs et capteurs de force effecteurs terminaux prenant en charge un fonctionnement extérieur de longue durée.
Défi d'interconnexion : plusieurs bras fonctionnant simultanément peuvent augmenter les interférences électromagnétiques, créant ainsi des exigences en matière de connecteurs hautement blindés et résistants aux vibrations.
Cas 2 : Robot de récolte de kiwis Robotics Plus, Nouvelle-Zélande
Application : vergers de kiwis cultivés en treillis, où quatre bras robotisés travaillent en parallèle pour identifier les kiwis mûrs, effectuer une préhension flexible et collecter et transporter automatiquement les fruits récoltés.
Caractéristiques techniques : Le contrôle multi-bras distribué nécessite de nombreux capteurs au niveau des articulations des bras robotiques et des effecteurs terminaux.
Cas 3 : Robot de récolte de fraises Agrobot, Espagne
Application : Culture de fraises en serre surélevée avec jusqu'à 24 bras robotisés fonctionnant en parallèle. Une récolte flexible est utilisée pour réduire les dommages causés à la surface molle des fraises.
Défi d'interconnexion : l'espace extrêmement limité des effecteurs terminaux et un grand nombre de capteurs de pression et de caméras miniatures créent une demande pour des connecteurs M8/M5 compacts.
Cas 4 : Robot de récolte de pommes sous vide Abundant Robotics, États-Unis
Application : Vergers de pommiers nains utilisant un effecteur final de récolte sous vide. Les essais sur le terrain dans les vergers commerciaux ont impliqué des systèmes de châssis mobiles fonctionnant avec des têtes de récolte sous vide.
Caractéristiques techniques : La plate-forme mobile intégrée et le système de récolte sous vide s'appuient sur de nombreux composants d'asservissement et de vision, créant des exigences exigeantes en matière de stabilité de communication.

De la récolte des jujubes d'hiver dans les serres domestiques et les vergers de pommiers en plein champ aux opérations de kiwis et aux vergers de pommiers et de fraises standardisés à l'étranger, la commercialisation des robots de récolte dépend d'une interconnexion fiable entre la navigation du châssis, la détection de la vision, les bras robotiques multi-axes et les effecteurs terminaux flexibles. L'humidité élevée, la poussière, les vibrations, l'exposition aux jus de fruits, les interférences électromagnétiques des moteurs et d'autres conditions agricoles imposent des exigences strictes en matière de protection, de blindage, de résistance environnementale et de miniaturisation des connecteurs.
CAZN propose une gamme complète de connecteurs circulaires industriels M5, M8, M12, M16 et M23 couvrant la communication industrielle EtherCAT, la transmission de vision GigE, la fourniture de puissance servo et les signaux de capteurs terminaux miniatures. Ce portefeuille de produits fournit une solution d'interconnexion complète pour les robots de récolte de fruits et légumes, aidant les fabricants de robotique agricole depuis le développement de prototypes et les tests sur le terrain jusqu'au déploiement commercial à grande échelle.
Politique de confidentialité


